 HOME
2026年9月20日(日)に日本大学工学部との連携により、科学ゼミナール「つくって発見!ロボットのかしこさのヒミツ」を開催いたしました。
講師には、日本大学工学部情報工学科の米澤 直晃 先生をお迎えしました。米澤先生は、AI技術を活用したロボットシステム&サービスの研究開発に取り組んでいます。
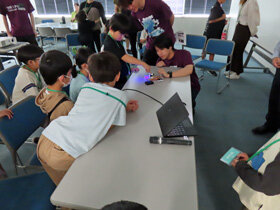
はじめに、ロボットのしくみが紹介されました。
先生によると、「ロボットは、まわりと自分の状態を認識し、考え、判断して、行動することができる。」ということでした。そのため、ロボットにはセンサ、コンピュータ、モータの3つがあって、それらが連携して機能することでロボットを動かしています。
しくみがわかった後は、先生が製作したオリジナルペット型ロボットを、参加者の皆さんに体験してもらいました。このロボットは、センサ部分をさわることで、LEDを光らせて反応していました。
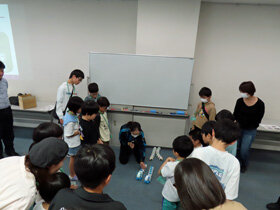
後半では、芋虫型プログラミングロボット(コード・A・ピラー)や、キューブ型ロボットトイ(toio(トイオ))を体験してもらいました。
芋虫型プログラミングロボットは、つながった体をバラバラに分けることができ、その1つ1つが「前に進む」や「右に曲がる」など、このロボットを動かすプログラムの命令になっています。参加者の皆さんは、プログラムの順番を考えて体の順番を入れ替え、芋虫が目標に向かって動くように試行錯誤していました。
キューブ型ロボットトイでは、参加者の皆さんにロボット相撲に挑戦してもらいました。このロボットは、リング型のコントローラで前後左右に動かすことができます。また、カメラセンサが搭載されていて、自ら土俵を出たかどうかなどの判定ができます。参加者の皆さんは、2人ずつになって対戦に夢中になっていました。
米澤先生、お手伝いいただいた研究室の学生の皆さん、本当にありがとうございました。